Разделы 
Дополнительно
Задача по физике - 5699
2017-12-15 
Для преобразования одного типа движения в другое (например, вращательного в колебательное, движение по прямой или s - образное) во многих инженерных системах используют разнообразные шарнирные соединения и механизмы. Рассмотрите шарнирный механизм, изображенный на рисунке.
Две направляющие одинаковой длины АВ и АС скреплены между собой в точке А. К концам направляющих прикреплен ромб BMCN; соединения всех звеньев механизма - шарнирные. Механизм совершает вращение вокруг точки А, при этом точка M движется по окружности (поэтому ромб BMCN при вращениях механизма «сжимается»). По какой линии будет двигаться точка N? Ответ обосновать.

Решение:
Представим себе, что у нас есть двигатель, неважно какой -электрический, тепловой, или какой-то другой - который дает вращение некоторому валу (оси вращения). А нужно нам обеспечить движение какого-то тела вдоль прямой линии сначала в одном, а потом в обратном направлении. Или, другими словами, как преобразовать вращательное движение в возвратно-поступательное. Например, мы хотим сконструировать робота, который бы ходил как человек. Понятно, что в основе его движений будет двигатель, дающий вращательное движение, но ноги робота должны двигаться вперед-назад. Такого рода вопросы, связанные с преобразованием одного вида движения в другое, активно обсуждались математиками конца 19 века в связи с активным развитием двигателе-строения, первыми автомобилями и т.д. Рассмотренный в задаче шарнирный механизм был предложен учеником выдающегося российского математика П.Л. Чебышева Л. Липкиным и французом Ш. Посселье и называется сейчас механизм Липкина-Посселье (или прямило Липкина). Этот механизм позволяет преобразовать вращательное движение в движение по прямой, причем точное и без использования каких-либо направляющих (как в кривошипно-шатунном механизме). Механизм Липкина-Посселье сыграл важную роль в исследовании свойств шарнирных передач, однако в технике особых применений не нашел, поскольку ко времени его открытия были созданы хорошие смазочные материалы, позволяющие делать такое преобразование движения с использованием направляющих (как в кривошипно-шатунном или кривошипно-ползунном механизме).
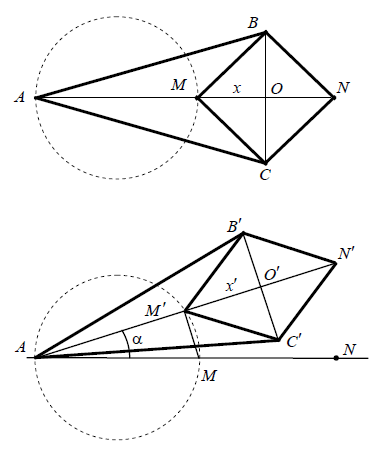
Докажем, что при вращении механизма ABCMN вокруг точки А (при условии, что точка M движется по окружности) точка механизма N движется точно по прямой. Пусть радиус окружности, по которой движется точка M, равен $R$, AB = AC = L, MB = MC = l (см. рисунок). Найдем расстояние AN . Если MO = x , то
$L^{2} - (2R + x)^{2} = l^{2} - x^{2}$.
Отсюда находим
$x = \frac{L^{2} - l^{2} }{4R} - R$.
Поэтому
$AN = 2R + 2x = \frac{L^{2} - l^{2} }{4R}$. (1)
Повернем теперь всю конструкцию на некоторый угол а вокруг точки A (но так, что точка M движется по пунктирной окружности; см. рисунок). Найдем новое положение точки N (на рисунке оно обозначено как $N^{ \prime} $). Если $M^{ \prime}O^{ \prime} = x^{ \prime}$, то
$L^{2} - (AM^{ \prime} + x^{ \prime} )^{2} = l^{2} - x^{ \prime 2}$.
Отсюда находим
$x^{ \prime} = \frac{L^{2} - l^{2} }{2AM^{ \prime} } - \frac{AM^{ \prime} }{2}$
а затем и $AN^{ \prime}$
$AN^{ \prime} = AM^{ \prime} + 2 x^{ \prime} = \frac{L^{2} - l^{2} }{2AM^{ \prime} }$.
Но поскольку угол $AM^{ \prime}M$ - прямой (опирается на диаметр AM пунктирной окружности), то $AM^{ \prime } = 2R \cos \alpha$, и, следовательно,
$AN^{ \prime} = \frac{L^{2} - l^{2} }{4R \cos \alpha}$ (2)
Поэтому точка $N^{ \prime}$ шарнирного механизма будет проецироваться в такую точку на прямой AN, которая лежит на расстоянии
$AN^{ \prime} \cos \alpha = \frac{L^{2} - l^{2} }{4R}$ (2)
от точки A, т. е. в точку N, как это следует из сравнения (1) и (2). Таким образом, точка $N^{ \prime}$ будет проецироваться в точку N при повороте шарнирного механизма на любой угол. Это значит, что эта точка будет двигаться по прямой, перпендикулярной отрезку AN и проходящей через точку N. Другими словами, при вращении всей конструкции вокруг точки A ее точка N движется по прямой.
Для преобразования одного типа движения в другое (например, вращательного в колебательное, движение по прямой или s - образное) во многих инженерных системах используют разнообразные шарнирные соединения и механизмы. Рассмотрите шарнирный механизм, изображенный на рисунке.
Две направляющие одинаковой длины АВ и АС скреплены между собой в точке А. К концам направляющих прикреплен ромб BMCN; соединения всех звеньев механизма - шарнирные. Механизм совершает вращение вокруг точки А, при этом точка M движется по окружности (поэтому ромб BMCN при вращениях механизма «сжимается»). По какой линии будет двигаться точка N? Ответ обосновать.
Решение:
Представим себе, что у нас есть двигатель, неважно какой -электрический, тепловой, или какой-то другой - который дает вращение некоторому валу (оси вращения). А нужно нам обеспечить движение какого-то тела вдоль прямой линии сначала в одном, а потом в обратном направлении. Или, другими словами, как преобразовать вращательное движение в возвратно-поступательное. Например, мы хотим сконструировать робота, который бы ходил как человек. Понятно, что в основе его движений будет двигатель, дающий вращательное движение, но ноги робота должны двигаться вперед-назад. Такого рода вопросы, связанные с преобразованием одного вида движения в другое, активно обсуждались математиками конца 19 века в связи с активным развитием двигателе-строения, первыми автомобилями и т.д. Рассмотренный в задаче шарнирный механизм был предложен учеником выдающегося российского математика П.Л. Чебышева Л. Липкиным и французом Ш. Посселье и называется сейчас механизм Липкина-Посселье (или прямило Липкина). Этот механизм позволяет преобразовать вращательное движение в движение по прямой, причем точное и без использования каких-либо направляющих (как в кривошипно-шатунном механизме). Механизм Липкина-Посселье сыграл важную роль в исследовании свойств шарнирных передач, однако в технике особых применений не нашел, поскольку ко времени его открытия были созданы хорошие смазочные материалы, позволяющие делать такое преобразование движения с использованием направляющих (как в кривошипно-шатунном или кривошипно-ползунном механизме).
Докажем, что при вращении механизма ABCMN вокруг точки А (при условии, что точка M движется по окружности) точка механизма N движется точно по прямой. Пусть радиус окружности, по которой движется точка M, равен $R$, AB = AC = L, MB = MC = l (см. рисунок). Найдем расстояние AN . Если MO = x , то
$L^{2} - (2R + x)^{2} = l^{2} - x^{2}$.
Отсюда находим
$x = \frac{L^{2} - l^{2} }{4R} - R$.
Поэтому
$AN = 2R + 2x = \frac{L^{2} - l^{2} }{4R}$. (1)
Повернем теперь всю конструкцию на некоторый угол а вокруг точки A (но так, что точка M движется по пунктирной окружности; см. рисунок). Найдем новое положение точки N (на рисунке оно обозначено как $N^{ \prime} $). Если $M^{ \prime}O^{ \prime} = x^{ \prime}$, то
$L^{2} - (AM^{ \prime} + x^{ \prime} )^{2} = l^{2} - x^{ \prime 2}$.
Отсюда находим
$x^{ \prime} = \frac{L^{2} - l^{2} }{2AM^{ \prime} } - \frac{AM^{ \prime} }{2}$
а затем и $AN^{ \prime}$
$AN^{ \prime} = AM^{ \prime} + 2 x^{ \prime} = \frac{L^{2} - l^{2} }{2AM^{ \prime} }$.
Но поскольку угол $AM^{ \prime}M$ - прямой (опирается на диаметр AM пунктирной окружности), то $AM^{ \prime } = 2R \cos \alpha$, и, следовательно,
$AN^{ \prime} = \frac{L^{2} - l^{2} }{4R \cos \alpha}$ (2)
Поэтому точка $N^{ \prime}$ шарнирного механизма будет проецироваться в такую точку на прямой AN, которая лежит на расстоянии
$AN^{ \prime} \cos \alpha = \frac{L^{2} - l^{2} }{4R}$ (2)
от точки A, т. е. в точку N, как это следует из сравнения (1) и (2). Таким образом, точка $N^{ \prime}$ будет проецироваться в точку N при повороте шарнирного механизма на любой угол. Это значит, что эта точка будет двигаться по прямой, перпендикулярной отрезку AN и проходящей через точку N. Другими словами, при вращении всей конструкции вокруг точки A ее точка N движется по прямой.