Разделы 
Дополнительно
Задача по физике - 10793
2019-10-05 
Твердое тело вначале поворачивается на бесконечно малый угол $\Delta \theta_{1}$ относительно одной оси, а затем на бесконечно малый угол $\Delta \theta_{2}$ относительно другой оси, пересекающей первую в точке 0. Покажите, что общее смещение любой точки рассматриваемого тела такое же, как если бы оно было сразу повернуто на некоторый бесконечно малый угол относи-teyibHo промежуточной оси. Как найти ось и угол? Докажите, что твердое тело, подвергнутое одновременно действию нескольких угловых скоростей относительно различных осей, движется так, как если бы на него действовала только одна угловая скорость, равная векторной сумме всех слагающих скоростей. (Каждую угловую скорость следует рассматривать как вектор длины $\omega$, направленный вдоль оси вращения.)
Решение:
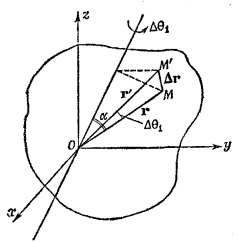
Пусть тело повернется на некоторый очень малый угол $\Delta \theta_{1}$ вокруг оси 1, проходящей через начало координат. Введем вектор $\Delta \theta_{1}$, величина которого равна $\Delta \theta_{1}$, а направление совпадает с осью вращения, т. е. $\Delta \theta_{1} = \Delta \theta_{1} \cdot \vec{n}_{1}$($\vec{n}_{1}$ - единичный вектор вдоль оси вращения). Очевидно, что при таком повороте радиус-вектор $\vec{r}$ произвольной точки М станет равным $\vec{r}^{ \prime} = \vec{r} + \Delta \vec{r}$. Величина приращения радиуса-вектора равна (см. рисунок) $r \sin \alpha \Delta \theta_{2}$; вектор $\Delta \vec{r}$ направлен перпендикулярно $\vec{r}$ и оси вращения (т. е. $\Delta \theta_{1}$), поэтому, вспоминая определение векторного произведения,
$\Delta \vec{r} = \Delta \theta_{1} \times \vec{r}$.
Таким образом,
$\vec{r}^{ \prime} = \vec{r} + \Delta \theta_{1} \times \vec{r}$.
Если произведен еще один поворот на малый угол $\Delta \theta_{2}$ вокруг другой оси, проходящей через начало координат, то новый радиус-вектор той же точки М (обозначим его $\vec{r}^{ \prime \prime}$) может быть выражен через $\vec{r}$ как
$\vec{r}^{ \prime \prime} = \vec{r}^{ \prime} + \Delta \theta_{2} \times \vec{r}^{ \prime} = \vec{r} + \Delta \theta_{1} \times \vec{r} + \Delta \theta_{2} \times ( \vec{r} + \Delta \theta_{1} \times \vec{r} ) = \vec{r} + ( \Delta \theta_{1} + \Delta \theta_{2} ) \times \vec{r}$.
В последнем выражении отброшены бесконечно малые второго порядка.
Таким образом, два последовательных поворота на углы $\Delta \theta_{1}$ и $\Delta \theta_{2}$ вокруг разных осей эквивалентны одному повороту на угол
$\Delta \theta = \sqrt{ \Delta \theta_{1}^{2} + \Delta \theta_{2}^{2} + 2 \Delta \theta_{1} \Delta \theta_{2} \cos ( n_{1} n_{2} ) }$
вокруг оси, направление которой совпадает с направлением вектора $\Delta \theta_{1} + \Delta \theta_{2}$. Аналогично для $N$ поворотов на малые углы $\Delta \theta_{i}$ имеем
$\Delta \theta = \sum \Delta \theta_{i}$
Рассматривая угловую скорость как вектор, направленный вдоль оси вращения, модуль которого равен изменению угла в единицу времени, записываем $\omega_{i} = \Delta \theta_{i}/ \Delta t$. Поэтому вращение тела с несколькими угловыми скоростями эквивалентно вращению с одной угловой скоростью
$\omega = \frac{ \Delta \theta}{ \Delta t} = \sum_{i=1}^{N} \frac{ \Delta \theta_{i} }{ \Delta t} = \sum_{i = 1}^{N} \omega_{i}$,
Твердое тело вначале поворачивается на бесконечно малый угол $\Delta \theta_{1}$ относительно одной оси, а затем на бесконечно малый угол $\Delta \theta_{2}$ относительно другой оси, пересекающей первую в точке 0. Покажите, что общее смещение любой точки рассматриваемого тела такое же, как если бы оно было сразу повернуто на некоторый бесконечно малый угол относи-teyibHo промежуточной оси. Как найти ось и угол? Докажите, что твердое тело, подвергнутое одновременно действию нескольких угловых скоростей относительно различных осей, движется так, как если бы на него действовала только одна угловая скорость, равная векторной сумме всех слагающих скоростей. (Каждую угловую скорость следует рассматривать как вектор длины $\omega$, направленный вдоль оси вращения.)
Решение:
Пусть тело повернется на некоторый очень малый угол $\Delta \theta_{1}$ вокруг оси 1, проходящей через начало координат. Введем вектор $\Delta \theta_{1}$, величина которого равна $\Delta \theta_{1}$, а направление совпадает с осью вращения, т. е. $\Delta \theta_{1} = \Delta \theta_{1} \cdot \vec{n}_{1}$($\vec{n}_{1}$ - единичный вектор вдоль оси вращения). Очевидно, что при таком повороте радиус-вектор $\vec{r}$ произвольной точки М станет равным $\vec{r}^{ \prime} = \vec{r} + \Delta \vec{r}$. Величина приращения радиуса-вектора равна (см. рисунок) $r \sin \alpha \Delta \theta_{2}$; вектор $\Delta \vec{r}$ направлен перпендикулярно $\vec{r}$ и оси вращения (т. е. $\Delta \theta_{1}$), поэтому, вспоминая определение векторного произведения,
$\Delta \vec{r} = \Delta \theta_{1} \times \vec{r}$.
Таким образом,
$\vec{r}^{ \prime} = \vec{r} + \Delta \theta_{1} \times \vec{r}$.
Если произведен еще один поворот на малый угол $\Delta \theta_{2}$ вокруг другой оси, проходящей через начало координат, то новый радиус-вектор той же точки М (обозначим его $\vec{r}^{ \prime \prime}$) может быть выражен через $\vec{r}$ как
$\vec{r}^{ \prime \prime} = \vec{r}^{ \prime} + \Delta \theta_{2} \times \vec{r}^{ \prime} = \vec{r} + \Delta \theta_{1} \times \vec{r} + \Delta \theta_{2} \times ( \vec{r} + \Delta \theta_{1} \times \vec{r} ) = \vec{r} + ( \Delta \theta_{1} + \Delta \theta_{2} ) \times \vec{r}$.
В последнем выражении отброшены бесконечно малые второго порядка.
Таким образом, два последовательных поворота на углы $\Delta \theta_{1}$ и $\Delta \theta_{2}$ вокруг разных осей эквивалентны одному повороту на угол
$\Delta \theta = \sqrt{ \Delta \theta_{1}^{2} + \Delta \theta_{2}^{2} + 2 \Delta \theta_{1} \Delta \theta_{2} \cos ( n_{1} n_{2} ) }$
вокруг оси, направление которой совпадает с направлением вектора $\Delta \theta_{1} + \Delta \theta_{2}$. Аналогично для $N$ поворотов на малые углы $\Delta \theta_{i}$ имеем
$\Delta \theta = \sum \Delta \theta_{i}$
Рассматривая угловую скорость как вектор, направленный вдоль оси вращения, модуль которого равен изменению угла в единицу времени, записываем $\omega_{i} = \Delta \theta_{i}/ \Delta t$. Поэтому вращение тела с несколькими угловыми скоростями эквивалентно вращению с одной угловой скоростью
$\omega = \frac{ \Delta \theta}{ \Delta t} = \sum_{i=1}^{N} \frac{ \Delta \theta_{i} }{ \Delta t} = \sum_{i = 1}^{N} \omega_{i}$,